Prodotti
Nuovi Prodotti
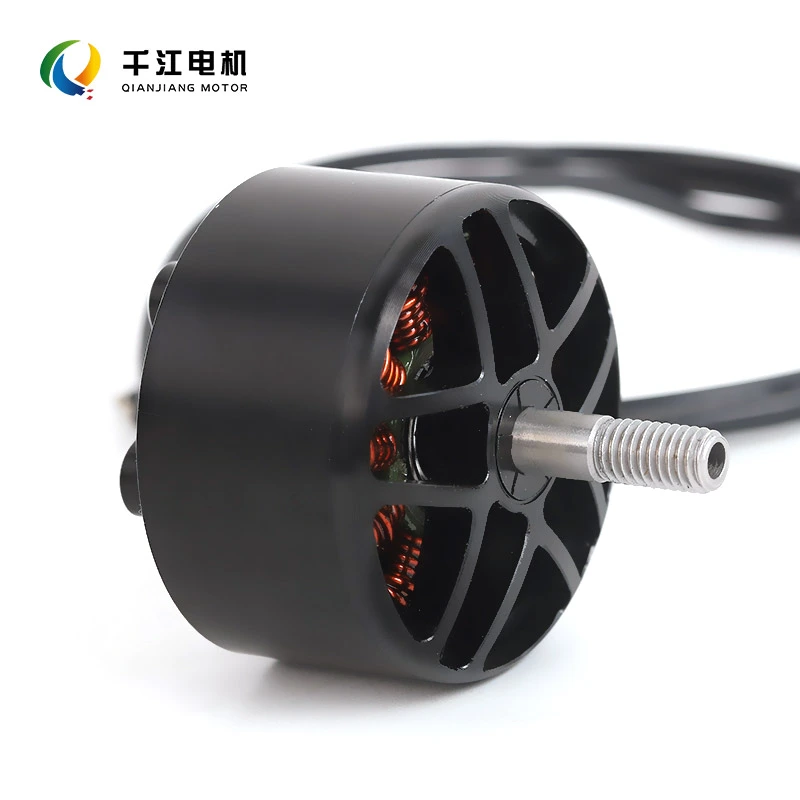
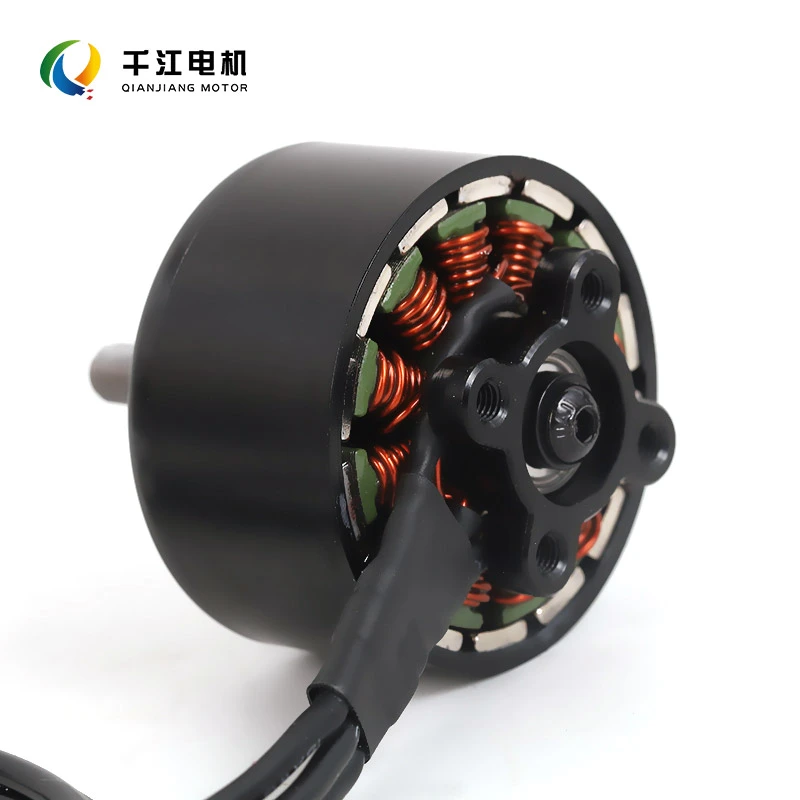
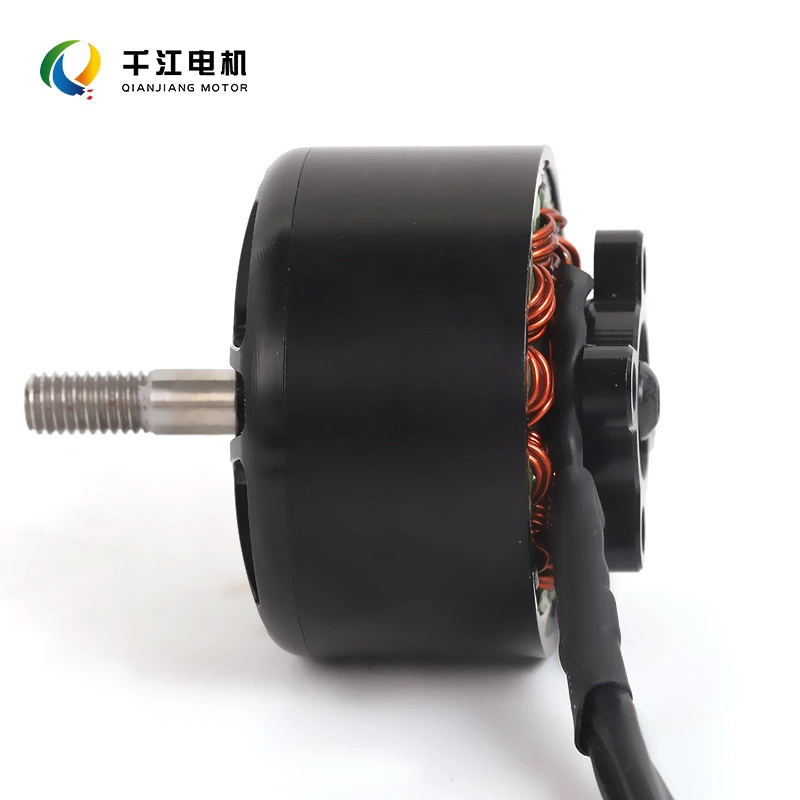
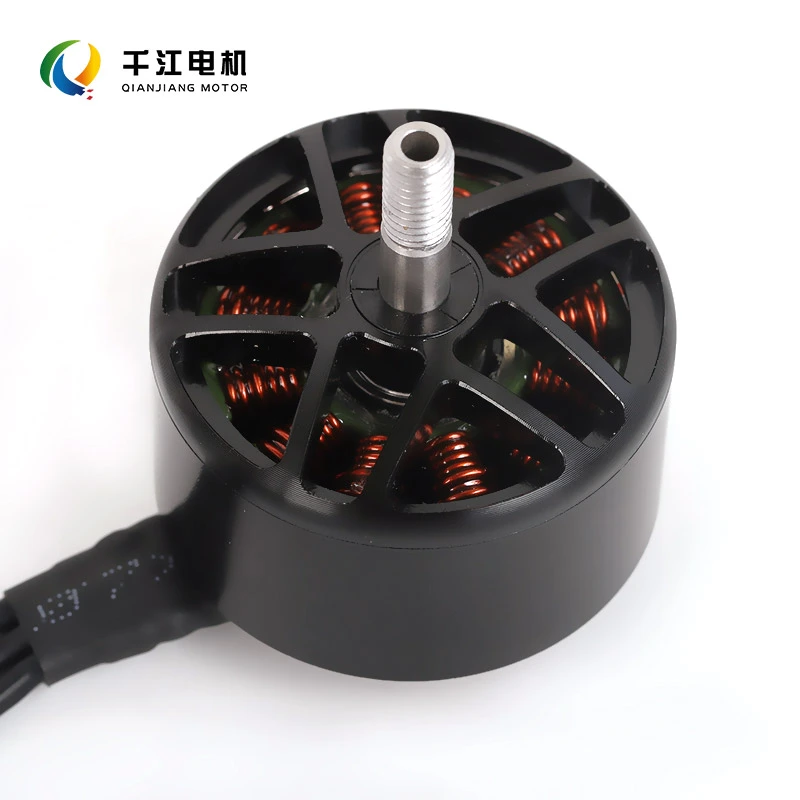
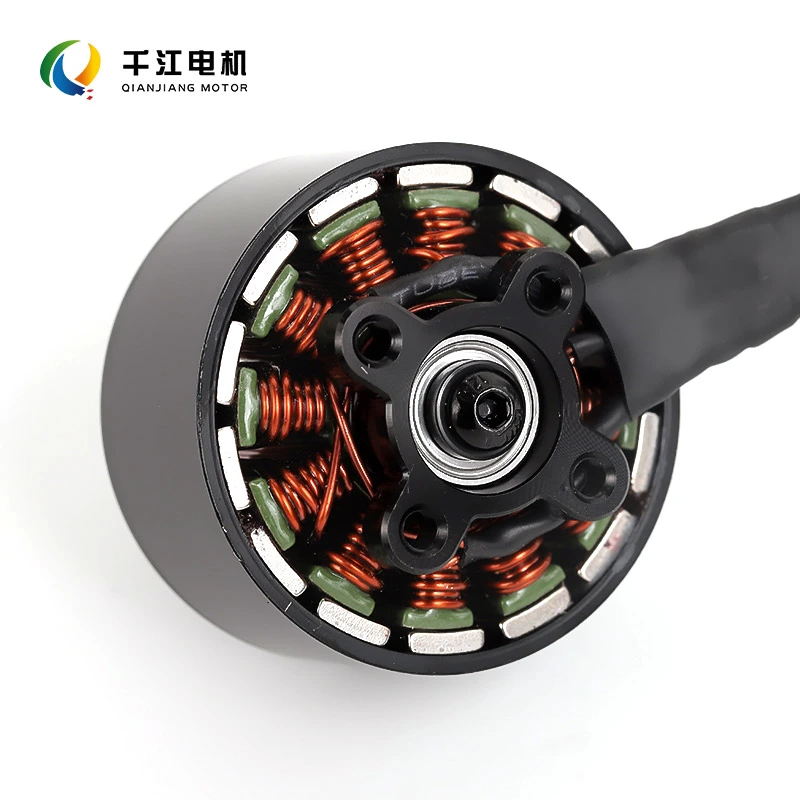
Motore per droni FPV
Benvenuto per ordinare motori per droni FPV di alta qualità da Qianjiang Motor. In qualità di produttore professionale, ricerchiamo e produciamo oltre 80 modelli di motori; possediamo le certificazioni ISO 9001 e CE e collaboriamo con le migliori istituzioni come l'Università di Tsinghua, l'Harbin Institute of Technology e l'Università di Aeronautica e Astronautica di Nanchino.
Invia richiesta
Descrizione del prodotto
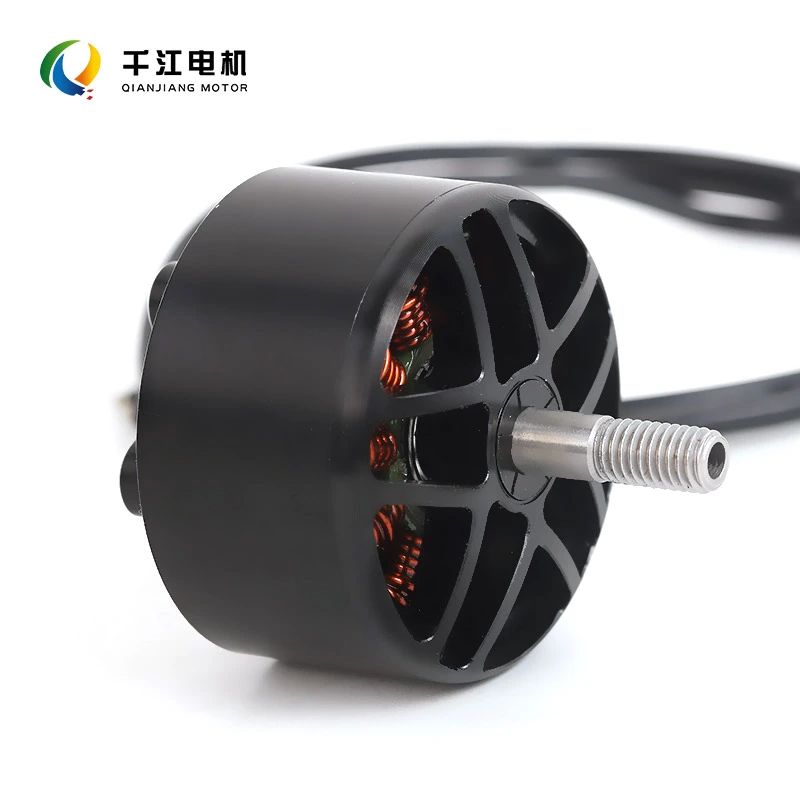
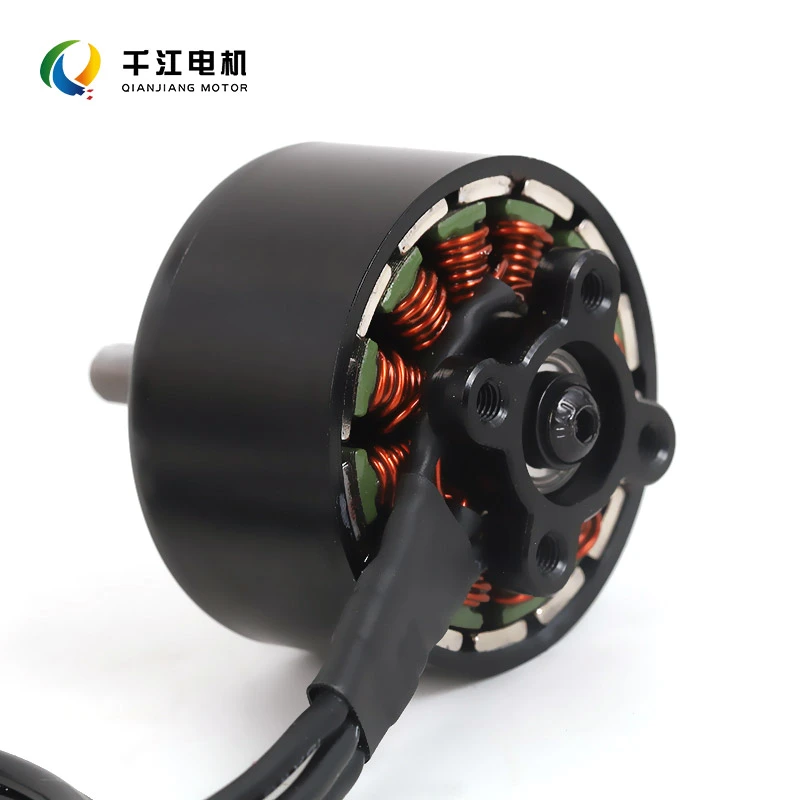
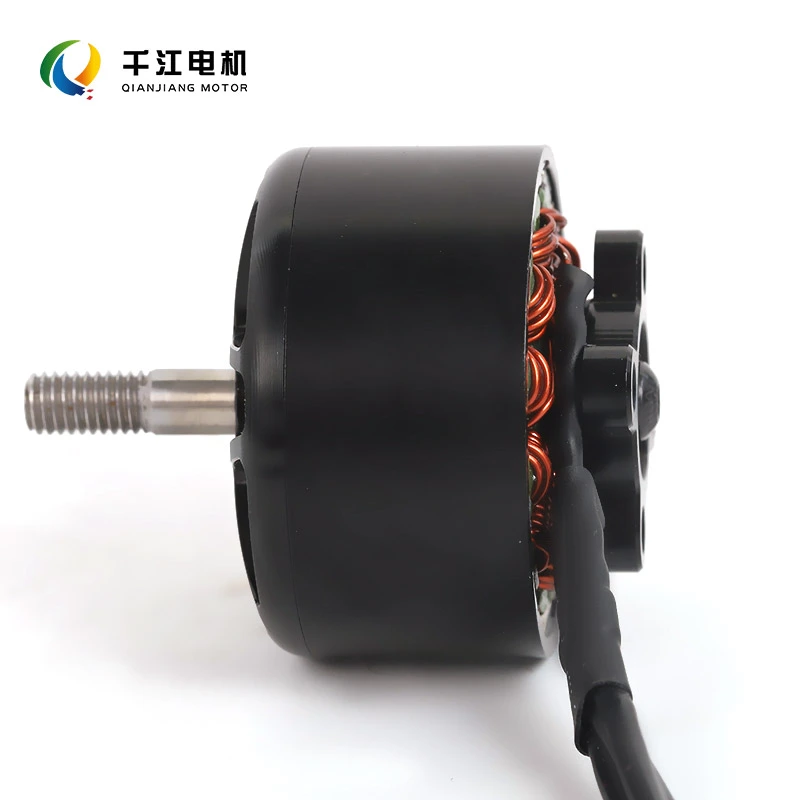
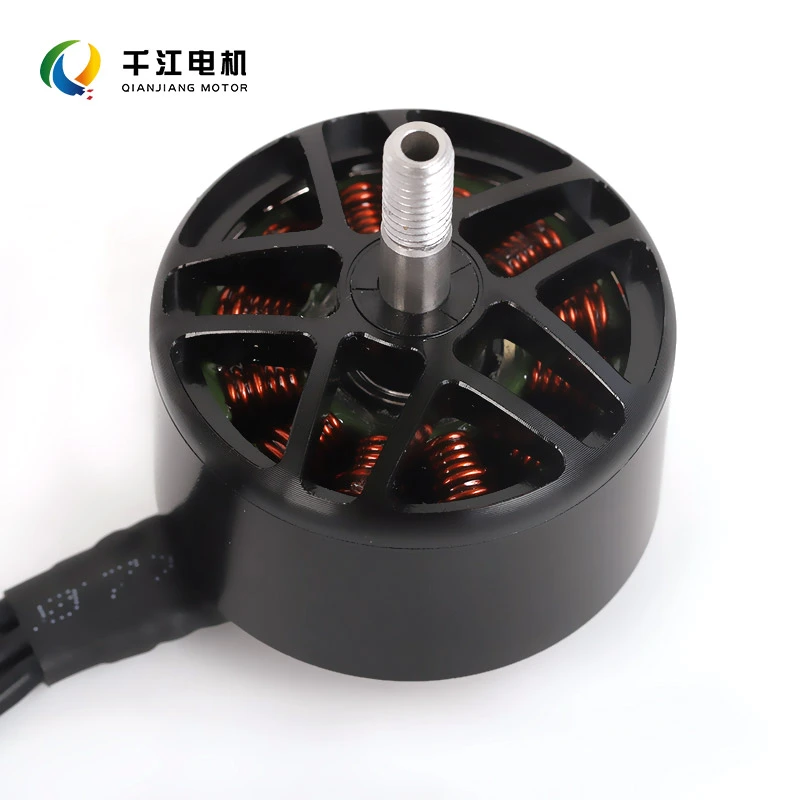
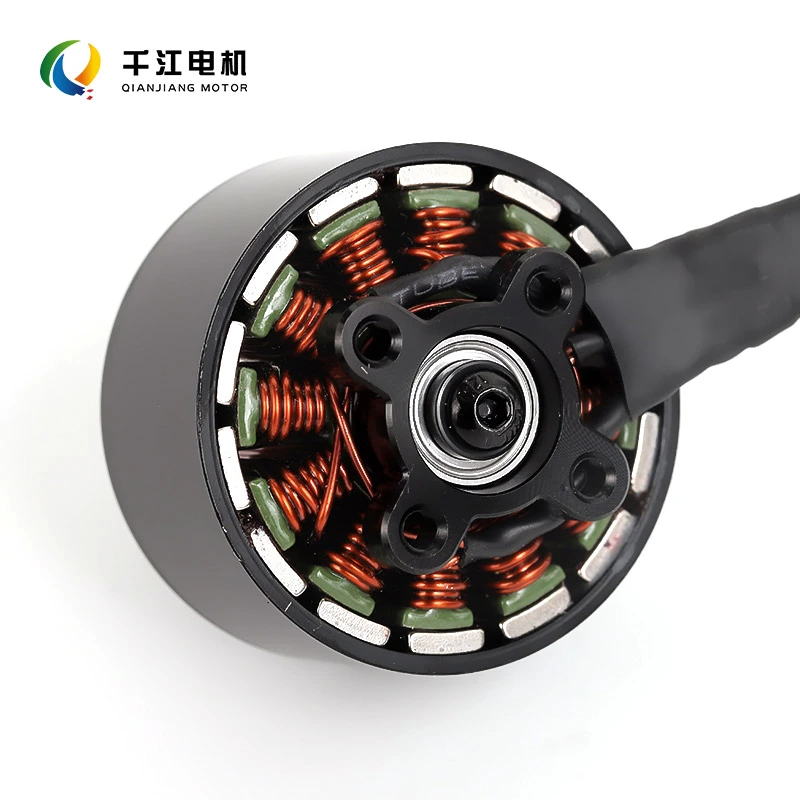
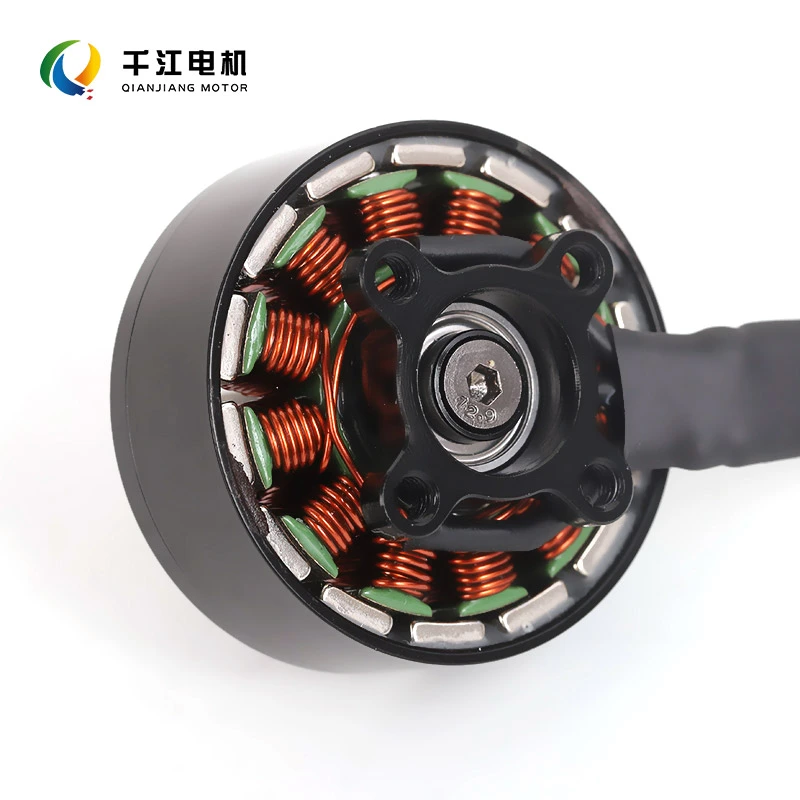
Questo motore per droni FPV è prodotto da Qianjiang Motor e funge da unità di propulsione principale per corse, freestyle, e droni Cinewhoop. Caratterizzato da un design senza spazzole outrunner azionato da un ESC, eliminando così l'attrito associato ai tradizionali motori a spazzole, offre un numero di giri elevato, una risposta rapida, una spinta elevata e un peso leggero profilo.
Bilanciando la potenza esplosiva con l'efficienza operativa, questo motore è compatibile con varie dimensioni di telaio FPV (compresi i modelli da 5 pollici, 3 pollici e 2,5 pollici) ed è adatto per applicazioni che vanno dalle competizioni automobilistiche e acrobazie freestyle, voli FPV cinematografici e costruzioni di droni personalizzati.
Quali sono i vantaggi dei motori per droni FPV?
1. Prestazioni potenti
Questi motori utilizzano magneti di alta qualità resistenti al calore e un processo di avvolgimento dello statore ottimizzato con un riempimento elevato fattore, offrendo una coppia abbondante.
La risposta dell'acceleratore è immediata e precisa; vengono eseguite manovre come rollio, accelerazioni rapide e tuffi feedback diretto, soddisfacendo le esigenze del freestyle ad alta intensità e del volo da corsa.
2. Dissipazione efficiente del calore
Dotato di una struttura del rotore personalizzata per la dissipazione del calore e di un filo smaltato resistente al calore fino a 200°C, il design riduce al minimo perdite di rame e ferro. L'aumento della temperatura rimane controllato durante il volo con carico pesante, riducendo il rischio di magnete smagnetizzazione e garanzia di prestazioni stabili durante il volo prolungato e aggressivo.
3. Struttura rinforzata e resistente agli urti
Gli alberi motore rinforzati e il design antiscivolo del supporto dell'elica forniscono una resistenza agli urti superiore durante gli incidenti e prevenire lo slittamento dell'elica.
I cuscinetti ad alta precisione aiutano a ridurre le vibrazioni e il rumore, minimizzano l'usura dei cuscinetti causata da urti ed estendono la durata complessiva del drone.
4. Opzioni KV multiple disponibili
Offriamo una gamma di valori KV per soddisfare le varie esigenze:
KV elevato:Adatto per regate con eliche più piccole.
KV medio:Prestazioni bilanciate per il volo freestyle.
KV basso:Adatto per eliche più grandi, configurazioni ad alta tensione e fotografia aerea con carico utile pesante.
Supporta batterie LiPo 2-6S ed è compatibile con ESC, telai ed eliche tradizionali, facilitando l'assemblaggio e accordatura conveniente.
5. Design leggero
Il motore è dotato di un alloggiamento in lega di alluminio lavorato a CNC. Il peso è attentamente ottimizzato per ridurre la massa mantenendo l'integrità strutturale, migliorando così il rapporto spinta-peso e l'agilità di volo.
6. Facilità di montaggio e manutenzione
I modelli di montaggio standard si adattano alla stragrande maggioranza dei telai FPV sul mercato.
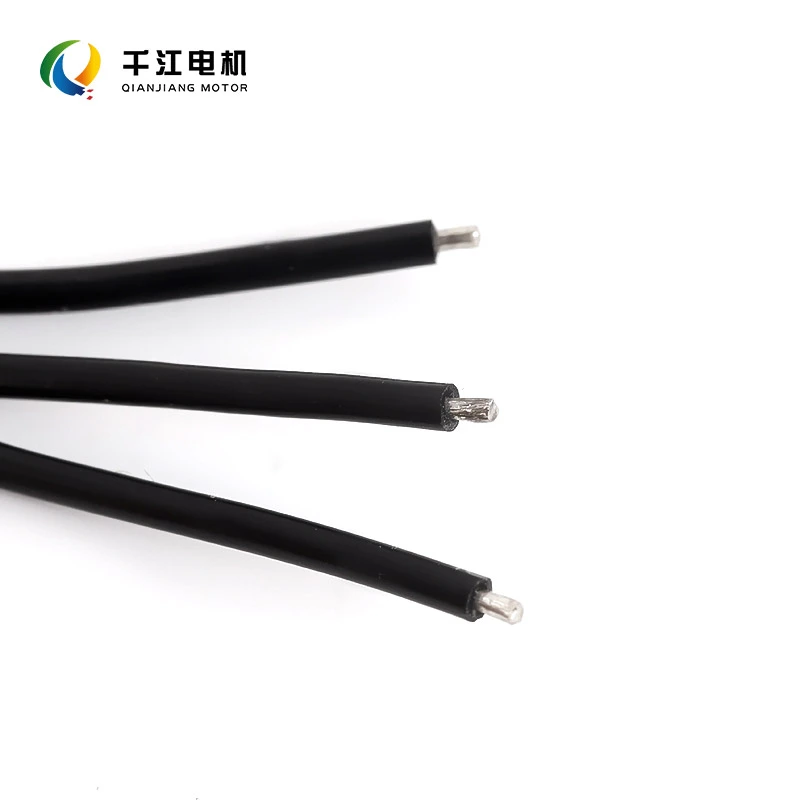
Dotato di cablaggio in silicone ad alta temperatura per un'eccellente saldabilità e un semplice assemblaggio; Personalizzazione OEM per Sono disponibili anche valori KV e lunghezze dei cavi.
Specifiche tecniche
| Articolo | Specifiche |
| Tipo di motore | Motore outrunner brushless trifase |
| Specifiche dello statore | Modelli disponibili: 1404, 2207.5, 2306, ecc. |
| Valutazione KV | Opzioni KV multiple (1750–6000 KV) |
| Tensione operativa | Supporto batteria LiPo 2–6S |
| Diametro dell'albero | Opzioni albero da 1,5 mm o 3 mm |
| Cuscinetti | Cuscinetti volventi ad alta precisione |
| Filo | Filo in silicone ad alta temperatura 26AWG |
| Eliche compatibili | Compatibile con eliche corrispondenti |
| Scenari applicativi | Adatto per corse FPV, freestyle, Cinewhoop e piccoli droni FPV |
Applicazioni adatte
✔ Gare di corse FPV e allenamenti agonistici
✔ Volo freestyle e videografia aerea
✔ Riprese Cinewhoop (drone canalizzato).
✔ Piccoli droni "stuzzicadenti" da 2-3 pollici e droni FPV tradizionali da 5 pollici
✔ Ricerca e sviluppo di modelli e soluzioni complete di sistemi di droni
Domande frequenti
D: Come scelgo la valutazione KV?
R: KV rappresenta il numero di giri del motore per volt. Alla stessa tensione, un KV più alto si traduce in un numero di giri più alto, ma questo non è così significa necessariamente una maggiore spinta.
KV elevato: adatto per tensioni inferiori ed eliche più piccole.
Basso KV: adatto per tensioni più elevate ed eliche più grandi.
Per le batterie 4S, dare priorità a 2300–2600 KV; per le batterie 6S, dare priorità a 1700–1900 KV. Seleziona in base a una combinazione di dimensione dell’elica e carico della cellula; non inseguire ciecamente valori KV elevati.
D: Perché il motore si surriscalda durante il volo? Qual è la temperatura operativa normale?
R: La temperatura operativa normale è ≤70°C; temperature superiori a 80°C indicano un surriscaldamento anomalo.
Cause comuni di surriscaldamento: eliche troppo grandi o con passo troppo alto (carico eccessivo), KV/batteria mancata corrispondenza, impostazioni PID errate, cuscinetti danneggiati o smagnetizzazione del magnete.
Se si verificano temperature elevate, provare prima a passare a eliche con passo inferiore e controllare la struttura generale configurazione.
D: Qual è la durata tipica di un motore per droni FPV?
R: In condizioni di volo normali e non impegnative, possono durare da cento a diverse centinaia di ore. Frequente gli incidenti e il volo aggressivo prolungato (a tutto gas) accelereranno l'usura dei cuscinetti.
Se si nota un aumento delle vibrazioni, un rumore anomalo o un calo significativo della spinta, si consiglia di sostituire il motore.
D: Come faccio ad abbinare motore, ESC e batteria?
R: La corrente nominale massima dell'ESC deve superare l'assorbimento di corrente massimo del motore; consentire un margine di sicurezza di 3–5 A.
La corrente massima totale del drone è la somma della corrente assorbita da tutti e quattro i motori. La velocità di scarica della batteria deve soddisfare la richiesta di corrente istantanea di picco del drone per evitare eccessivi abbassamenti di tensione e perdite di potenza.
D: Come posso regolare la direzione di rotazione del motore se non è corretta?
R: Esistono due metodi: ① Scambiare due qualsiasi dei tre cavi del motore; ② Cambiare la direzione di rotazione nell'ESC impostazioni del firmware.
Assicurati di abbinare la rotazione con le eliche corrette in senso orario (orario) o antiorario (antiorario); se un motore gira nel modo sbagliato, il drone girerà in modo incontrollabile o non riuscirà a decollare.
Durante la configurazione, eseguire prima un test a bassa accelerazione senza eliche; installare le eliche solo per un volo di prova dopo aver confermato che tutti i motori girano nella direzione corretta.
D: Qual è il problema se il motore vibra fortemente mentre gira dopo un incidente?
R: Le cause più probabili includono un albero motore piegato, danni ai cuscinetti dovuti a urti o spostamento dei magneti del rotore.
Ruotare manualmente il motore; se la rotazione risulta a scatti o si nota un gioco evidente, si consiglia di sostituire il motore immediatamente. Continuare a volare con un motore di questo tipo sottopone a sforzo eccessivo l'ESC e il controllore di volo.
D: Cosa provoca un calo della spinta del motore o una perdita di potenza?
R: La causa principale è la smagnetizzazione dei magneti dovuta alle alte temperature; le cause secondarie includono il cuscinetto usura e danni localizzati alle bobine dello statore.
È necessario verificare se l'aereo ha volato a tutto gas per periodi prolungati, causando surriscaldamento; rigorosamente monitorare la temperatura del motore durante il volo.
D: È possibile mischiare motori di marche diverse sullo stesso aereo?
R: È meglio utilizzare motori dello stesso modello e con lo stesso valore KV. Il risultato è la miscelazione di motori con specifiche diverse erogazione di potenza incoerente sul quadricoptero, con conseguenti derive, difficoltà di manovrabilità e compromissione stabilità del volo.
Invia richiesta
Non esitate a dare la vostra richiesta nel modulo sottostante. Ti risponderemo entro 24 ore.
prodotti correlati
X
Utilizziamo i cookie per offrirti una migliore esperienza di navigazione, analizzare il traffico del sito e personalizzare i contenuti. Utilizzando questo sito, accetti il nostro utilizzo dei cookie.
politica sulla riservatezza